


Réglage du moteur
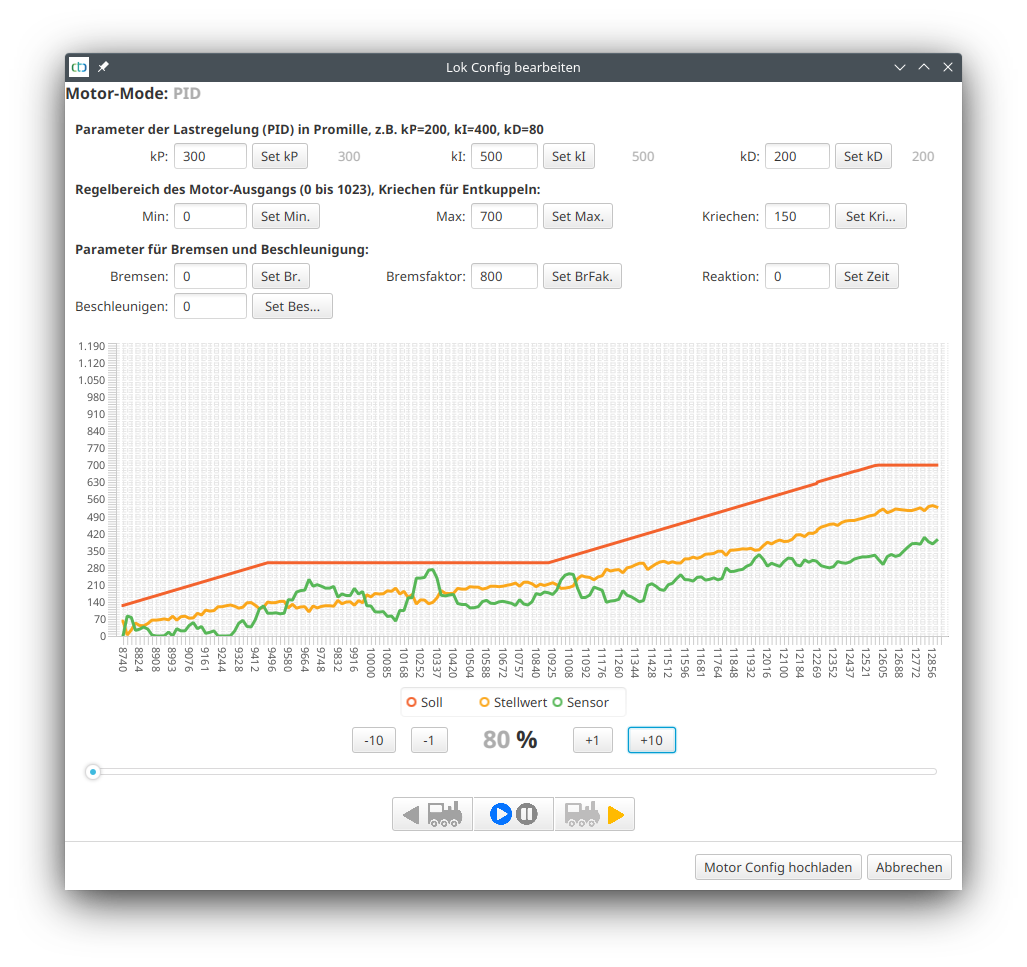
Dans cette boîte de dialogue, vous pouvez optimiser les paramètres de régulation du moteur d’un CTC-Loco-Module à l’aide de données en temps réel. Pour cela, la locomotive transmet en continu la valeur du capteur de moteur, la valeur de consigne et la valeur de réglage calculée par le régulateur PID. Tant que les trois valeurs sont à 0, le diagramme est « gelé ».
Les paramètres affichés correspondent toujours au mode de fonctionnement actuellement sélectionné (mode moteur) de la locomotive. Les paramètres kP, kI et kD ne sont pertinents que dans le mode moteur « PID » et sont ignorés dans le mode moteur « direct ».
En cliquant sur le bouton de réglage correspondant, la valeur affichée à gauche est transmise directement à la locomotive et reste active jusqu’à la réinitialisation de celle-ci. Ce n’est qu’en cliquant sur « Télécharger la configuration moteur » que vos paramètres sont enregistrés de manière permanente.
Paramètres du régulateur de charge (régulateur PID) :
- kP détermine la réactivité du moteur aux changements du capteur. Une valeur trop élevée entraîne un comportement de conduite saccadé, une valeur trop faible entraîne un temps de réaction très long du moteur aux changements de valeur de consigne ou de capteur.
- kI détermine l’influence du moteur sur la somme de toutes les écarts de consigne.
- kD détermine l’influence du moteur sur la différence entre la valeur actuelle et la valeur précédente du capteur.
- Le taux d’échantillonnage ne peut être réglé que directement dans le fichier cfg.xml et doit rester à la valeur par défaut de 20 ms.
Plage de régulation de la sortie moteur :
- Min et Max définissent la plage de régulation du moteur (0..1023). Cela permet d’exclure la plage inférieure dans laquelle le moteur ne tourne pas et de limiter la vitesse maximale.
- Avec Ralenti , vous définissez la vitesse de ralenti, qui est utilisée lors du découplage (« valse d’attelage ») ainsi que la vitesse cible pour le freinage jusqu’à la vitesse minimale.
Paramètres de freinage et d’accélération :
- Freinage est la constante d’accélération pour les processus de freinage (en mm/s²). La valeur indiquée est positive et multipliée par -1 dans la locomotive. Si la valeur est 0, 250 est utilisé comme valeur par défaut.
- Accélération est la constante pour les processus d’accélération (en mm/s²). Si la valeur est 0, 250 est utilisé comme valeur par défaut.
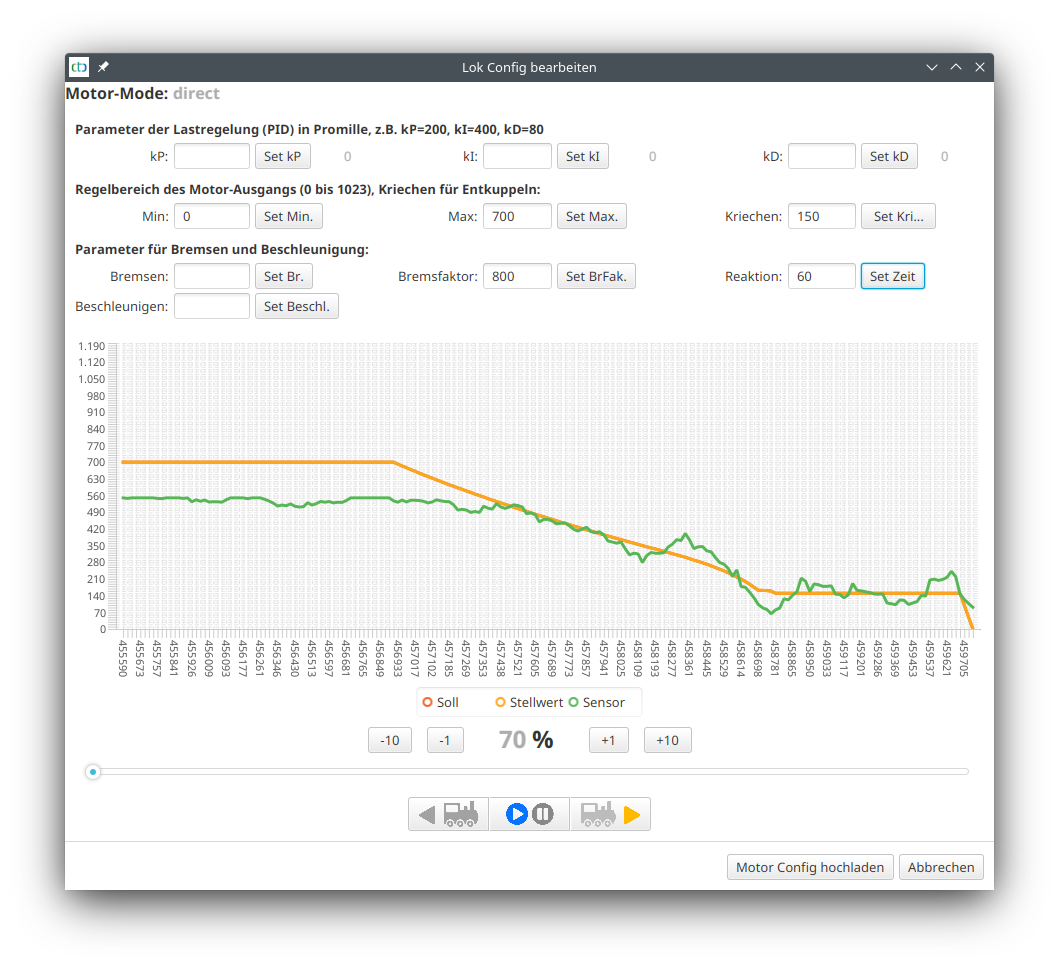
- Facteur de freinage est divisé par 1000 et augmenté de 1 comme facteur d’amplification lors du freinage vers la cible. Dans l’exemple (800), cela donne donc une multiplication par 1,8. En augmentant le facteur de freinage, vous pouvez réduire la courbure vers le bas à la fin d’un processus de freinage. Un facteur de freinage trop élevé entraîne une courbe de freinage trop prononcée vers le bas.
- Réaction indique, lors du freinage, le temps en millisecondes jusqu’à ce que la décélération soit effective par le moteur. Ce paramètre ne fonctionne qu’à partir de la version firmware 20230609 (CTC-App 4.17).
Remarque : Tant que la boîte de dialogue Réglage du moteur est ouverte, la locomotive envoie de manière non synchronisée de nombreux paquets de données pour le diagramme. Ce trafic accru de données peut entraîner des pertes plus fréquentes de paquets de données (#Msg.Miss dans l’affichage des statistiques ).
Optimisation des paramètres de freinage
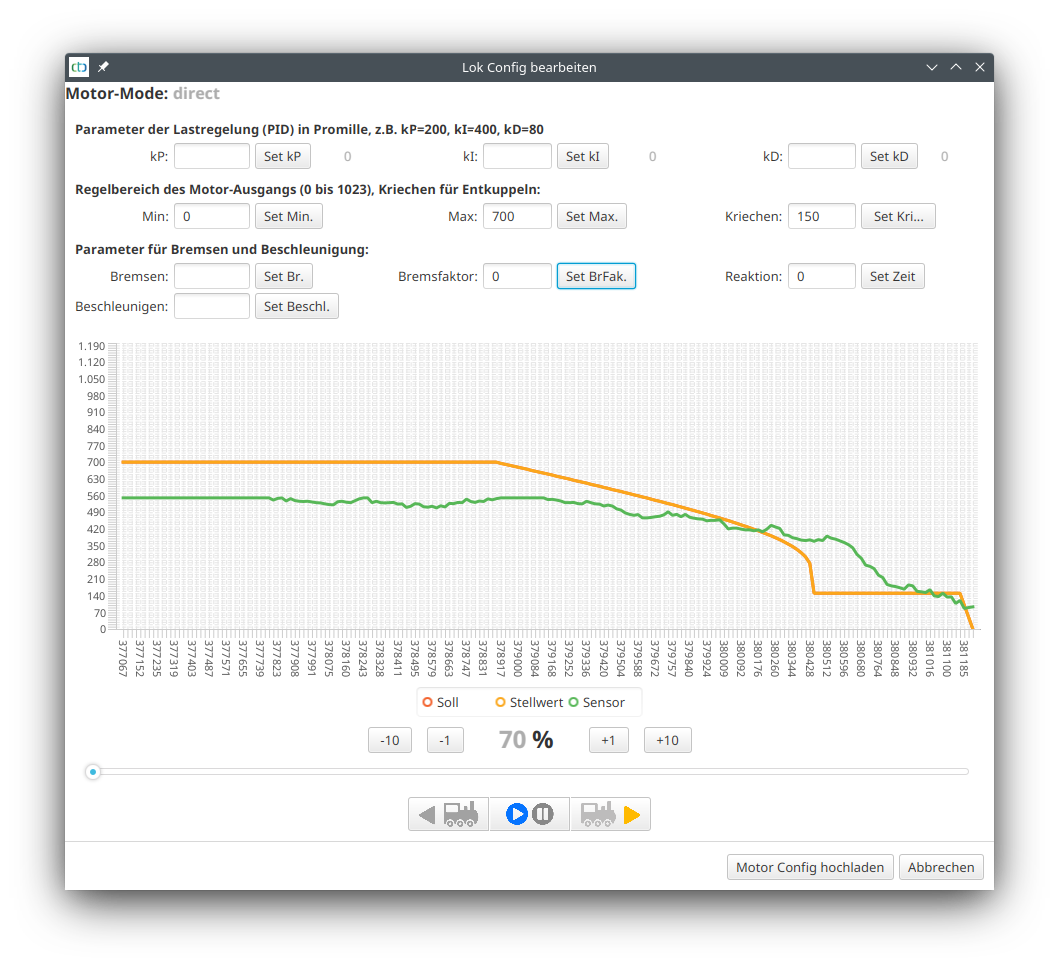
Pour optimiser le freinage vers la cible, j’utilise un circuit avec un signal devant lequel la locomotive s’arrête à l’aide de 2 balises. La locomotive est arrêtée devant le signal rouge et a une vitesse réglée à 70 % dans l’exemple. Ensuite, le signal est ouvert et refermé dès que la locomotive a démarré.
Dans l’exemple suivant, on voit la locomotive arrivant à 70 % (700) (Piko BR 147 ), puis le processus de freinage jusqu’à la vitesse minimale (paramètre « Ralenti » 150), un court temps à vitesse minimale et, tout à droite, l’arrêt. Lors du premier essai, le facteur de freinage et la décélération sont réglés sur 0 :
Le freinage a ensuite été optimisé et, après des essais, les valeurs optimales de facteur de freinage 800 et de réaction 60 ont été déterminées :
Remarque : Ceux qui veulent aller plus loin trouveront les données transmises pendant la mesure sous le nom « Motor-Setup.csv » dans leur répertoire utilisateur. Celles-ci peuvent être ouvertes, par exemple, avec Excel ou LibreOffice et analysées en détail.